Зрение для робота
18 октября 2026 г.
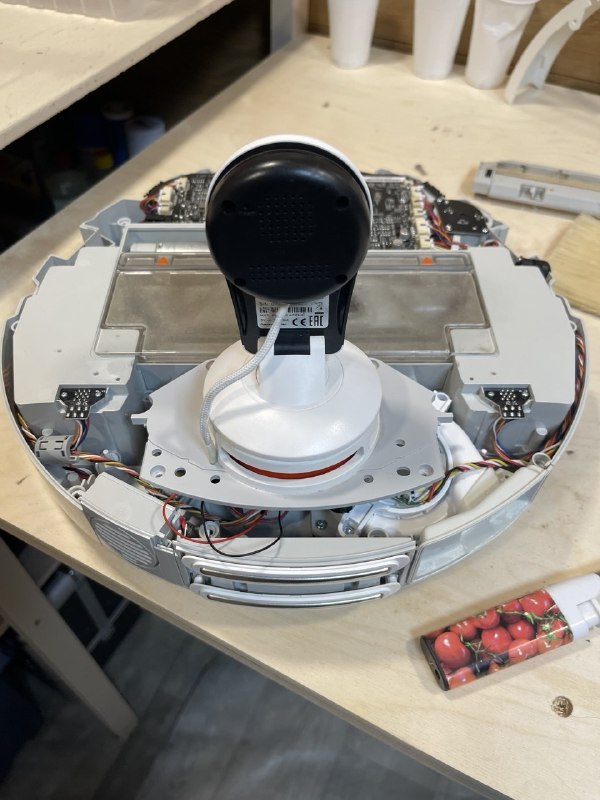
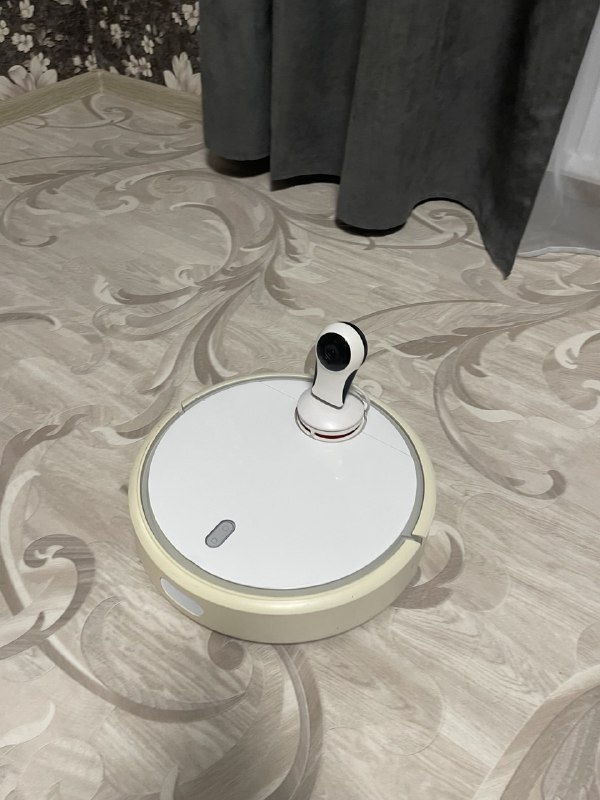
Продолжаю апгрейд робота-пылесоса. Чтобы ИИ в нем чувствовал себя более комфортно, решил добавить ему зрение.
У меня завалялась старая Wi-Fi камера от Ростелекома, которую я уже успел рутануть и поставить OpenIPC.
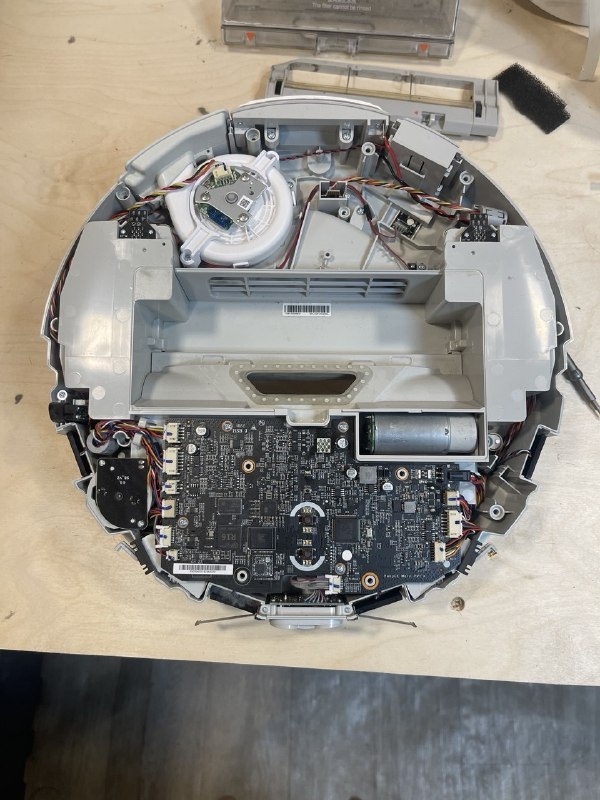
Так что я ее раздербанил и припаял к силовому питанию лидара, напряжение которого оказалось как раз 5 вольт (плюс на плате были удобные свободные площадки).
Пара промптов, и теперь все датчики и видеопоток доступны в ROS2. Был робот-пылесос, стал робот-пылесос-охранник. Zima близко.